
RS-232, RS-422, RS-485 y Modbus RTU: cableado, terminación y diagnóstico
Añadir un instrumento puede dejar sin respuesta a otros; sustituir el PC puede impedir recibir una contestación que antes llegaba. La velocidad no es la única variable. Modo eléctrico, conmutación de transmisión, terminación, dirección e interpretación del dato permiten separar causas que una aplicación presenta con el mismo mensaje de timeout.
La tabla de conexiones reúne los manuales del PC, convertidor y equipo de campo. RS-485 identifica una interfaz eléctrica: no determina Modbus RTU ni una asignación concreta de terminales. El siguiente recorrido parte del cableado y llega al protocolo, con la lectura de instrumentos como aplicación principal.
Hacer coincidir el modo y los contactos
RS-232 utiliza tensión respecto de una referencia de señal y se emplea normalmente punto a punto. En una disposición DTE habitual de PC, el D-sub de nueve contactos usa 2 para RXD, 3 para TXD y 5 para masa de señal. Esa referencia no se traslada automáticamente a cualquier equipo industrial con el mismo conector. Se comparan transmisión, recepción y control de flujo de ambos extremos antes de elegir cable directo o cruzado. RTS/CTS activado sin sus señales conectadas también puede impedir el envío.
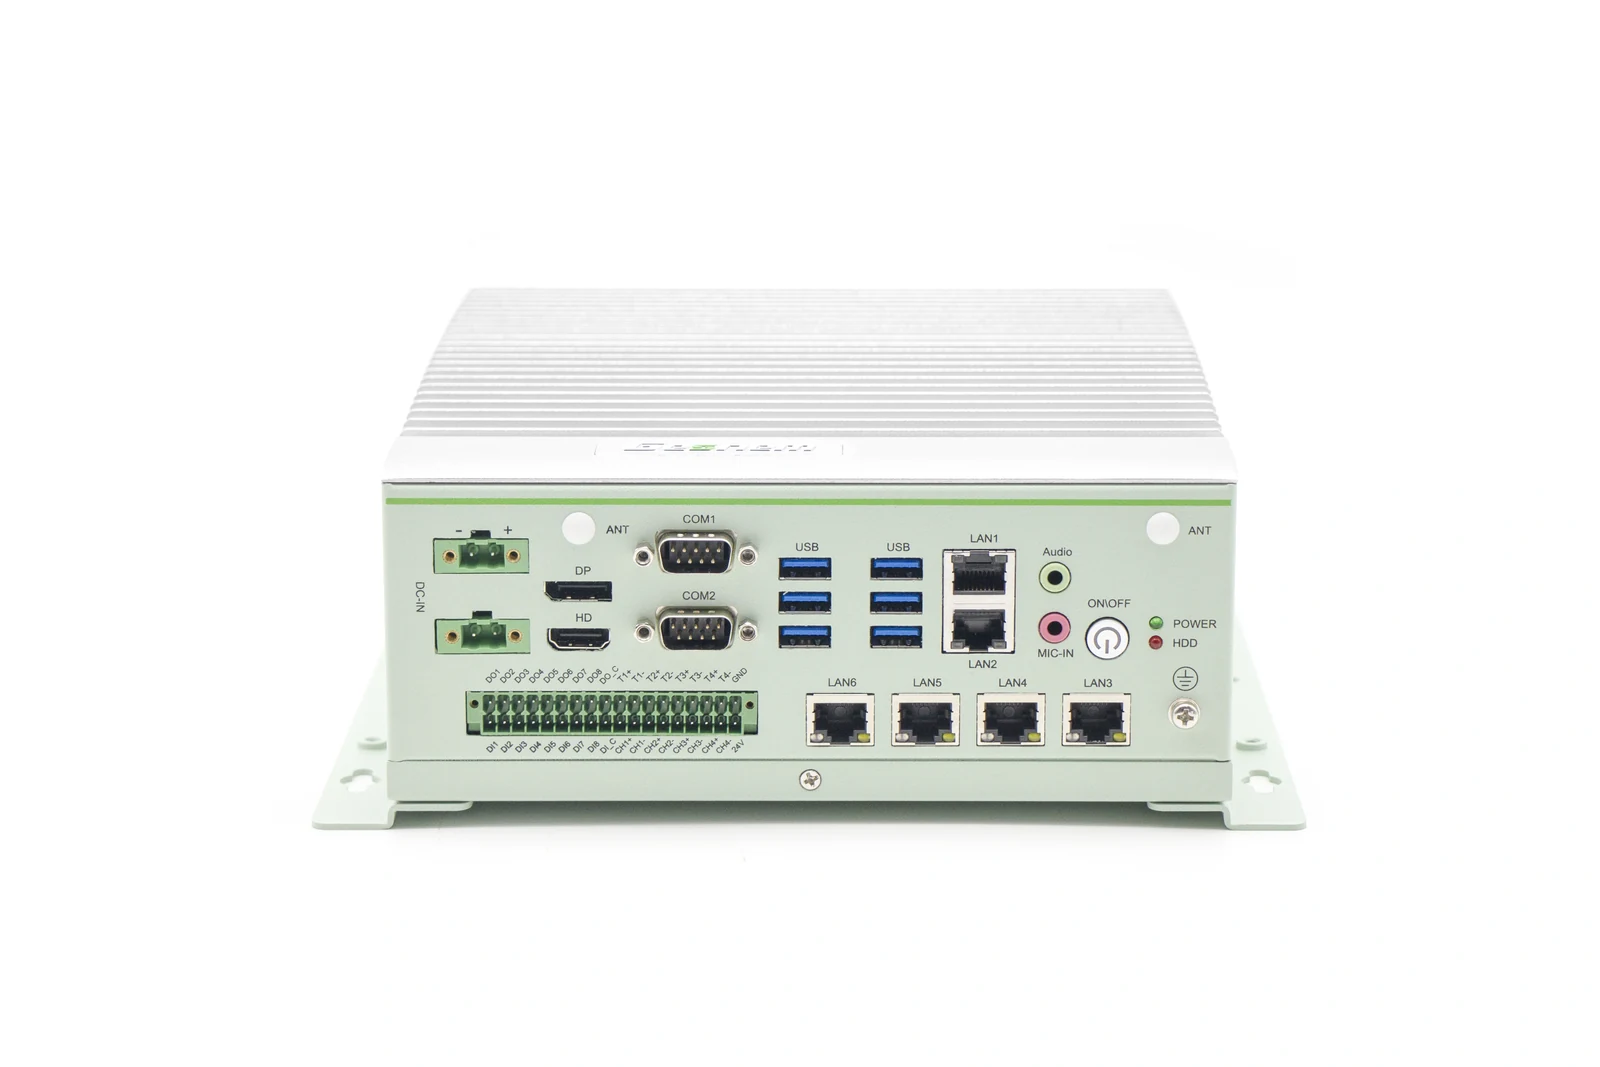
RS-422 utiliza pares diferenciales, frecuentemente separados para transmitir y recibir. RS-485 permite configuraciones donde varios transmisores comparten el medio. En dos hilos y semidúplex se necesita controlar la dirección; la implementación puede depender de lógica automática, UART, controlador o RTS. Mezclar un ajuste de cuatro hilos con una conexión de dos puede impedir la recepción aunque velocidad y dirección sean correctas.
Las marcas A/B, +/− o D0/D1 no tienen siempre el mismo uso entre fabricantes. Se compara la definición de señal de cada manual en vez de unir letras por semejanza. Una medida continua en reposo tampoco identifica de forma universal la polaridad: influyen polarización, protección ante línea inactiva y estado de los transmisores.
Revisar troncal, terminación y referencia
Una red RS-485 multipunto suele organizarse como troncal con derivaciones cortas. La longitud admisible de una derivación depende de flancos, cable y red, además de la velocidad de bits. Para conectar un equipo distante mediante una rama larga se revisa la arquitectura recomendada y, cuando procede, un repetidor o un segmento independiente.
La terminación corresponde al extremo de la línea y al sentido de señal. En una troncal de dos hilos se consideran sus dos extremos físicos; el PC no es necesariamente uno si está situado en medio. En RS-422 o cuatro hilos se revisa cada par y el lado receptor según la configuración. Añadir resistencias en instrumentos intermedios como respuesta a un fallo puede cargar más el transmisor.
Dos resistencias de 120 Ω en paralelo dan 60 Ω cuando el resto del circuito no afecta a la medida. Es una pista de diagnóstico bajo esas condiciones, no un valor de aceptación universal. Se mide sin alimentación y teniendo en cuenta terminaciones internas, polarización, protecciones y equipos conectados. La resistencia no sustituye la observación de forma de onda ni de tensión de modo común.
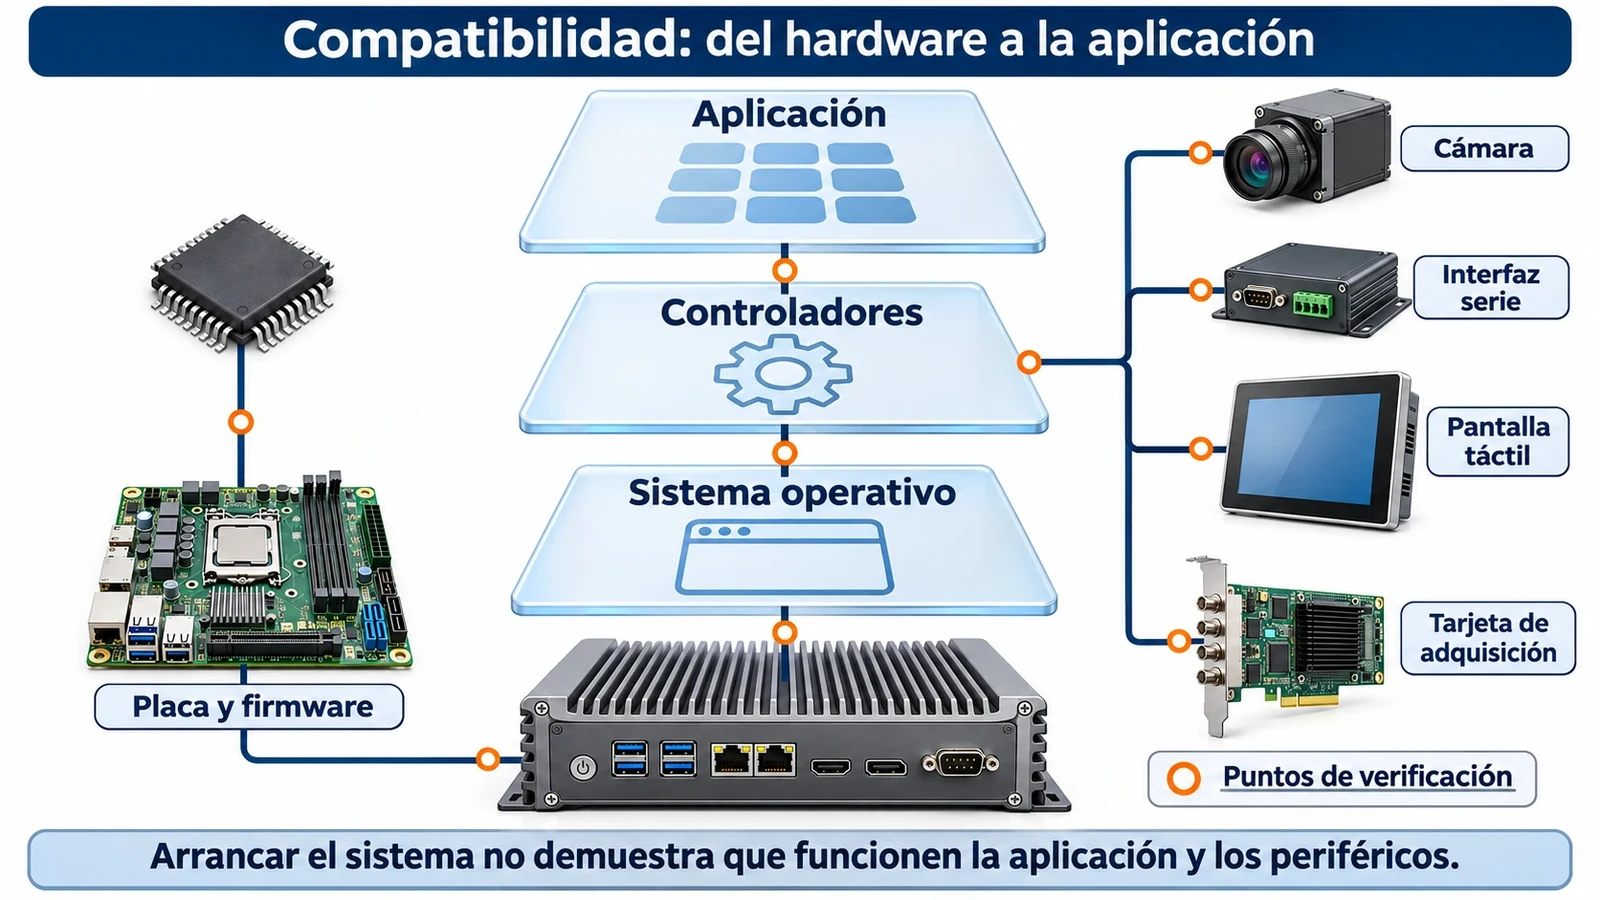
Referencia de señal, pantalla, chasis y conductor de protección tienen funciones distintas. Una interfaz diferencial conserva un rango de modo común, y la diferencia de potencial entre alimentaciones puede importar. Unir SG indiscriminadamente con PE o usar la pantalla como retorno crea otras trayectorias de corriente. La conexión se decide con el aislamiento de los equipos, la equipotencialidad y el diseño EMC aplicable.
Comprobar el reposo y la conmutación
Cuando todos los transmisores dejan libre la línea, la estabilidad del estado recibido depende de las funciones fail-safe y de la polarización externa. La necesidad y valor de resistencias se calculan con terminaciones, cargas, alimentación y transceptores. Varias polarizaciones fuertes en paralelo alteran tanto la tensión diferencial como la carga; no se añaden por rutina.
Si la solicitud aparece pero falta el principio de la respuesta, se revisa el control de dirección en semidúplex. Un PC que sigue excitando la línea después de enviar puede competir con la contestación. Una liberación demasiado temprana puede cortar la solicitud. La entrega de datos de un convertidor USB al sistema y el tiempo sobre el cable son observaciones distintas; un analizador serie permite distinguirlas.
Se conservan número COM, modo RS-232/422/485 del BIOS, posición de interruptores y versión del controlador. Cambiar adaptador o puerto USB puede modificar la identificación que abre la aplicación. Antes de rehacer toda la instalación, interesa confirmar que el programa utiliza el canal esperado.
Alinear formato y temporización RTU
En Modbus RTU se corresponden velocidad, bits de datos, paridad y parada de ambos extremos. La guía serie de Modbus describe 8-E-1 y un bit de parada adicional cuando se omite la paridad. También existen equipos instalados con 8-N-1; se contrasta la implementación y el ajuste del dispositivo concreto. Ensayar formatos diferentes sin registrarlos dificulta distinguir un error eléctrico de uno de caracteres.
RTU utiliza silencio para delimitar tramas. Como ejemplo de cálculo a baja velocidad, con 9600 bit/s y 11 bits por carácter se obtiene 11/9600 ≈ 1,146 ms por carácter; 3,5 caracteres equivalen a unos 4,010 ms. El resultado no prescribe un retardo fijo de 4 ms para cualquier equipo. La guía y el manual determinan cómo aplicar intervalos entre caracteres y tramas, incluido el tratamiento de velocidades superiores.
El maestro asocia petición y respuesta antes de iniciar una transacción que pueda interferir. El timeout incorpora transmisión, procesamiento del dispositivo y convertidores. En vez de imponer 10 o 20 ms a toda instalación, se registran respuestas normales y lentas, y se separan reintentos de la frecuencia de comprobación de un nodo fuera de servicio. Así se limita su efecto sobre la actualización del resto.
Verificar dirección, función e interpretación
Modbus distingue bobinas, entradas discretas, registros de entrada y de mantenimiento. Se utiliza un código de función admitido por el dispositivo. Las direcciones unicast habituales son 1 a 247; 0 corresponde a difusión. Las funciones de difusión y la ausencia de respuesta se tratan conforme a la implementación, sin esperar una contestación como en una lectura normal.
Un manual que numera los registros de mantenimiento desde 40001 puede representar el primero con desplazamiento 0 en la petición. Sin embargo, un campo de software puede solicitar referencia o desplazamiento. La notación documental, el código de función y la captura de la petición permiten resolverlo sin desplazar direcciones a ciegas.
Por ejemplo, el valor IEEE 754 de 32 bits 12,5 es 0x41480000. Un equipo puede entregar los registros 0x4148 y 0x0000 en ese orden, y otro utilizar distinto orden de palabras. Tipo, signo, bytes y palabras se fijan con la definición del dispositivo. Si hay respuestas válidas y valores absurdos, comparar los datos sin procesar resulta más útil que volver a cambiar el cable.
También se puede estimar el límite inferior de una consulta. Leer dos registros con una petición de 8 bytes y respuesta de 9, a 9600 bit/s y 11 bits por carácter, consume 17 × 11/9600 ≈ 19,48 ms solo en caracteres. Ocho dispositivos suman unos 155,8 ms, sin procesamiento, conmutación, silencio ni reintentos. Ese cálculo ayuda a comprobar si la frecuencia solicitada es viable antes de ajustar la aplicación.
Volver del registro de fallos al equipo
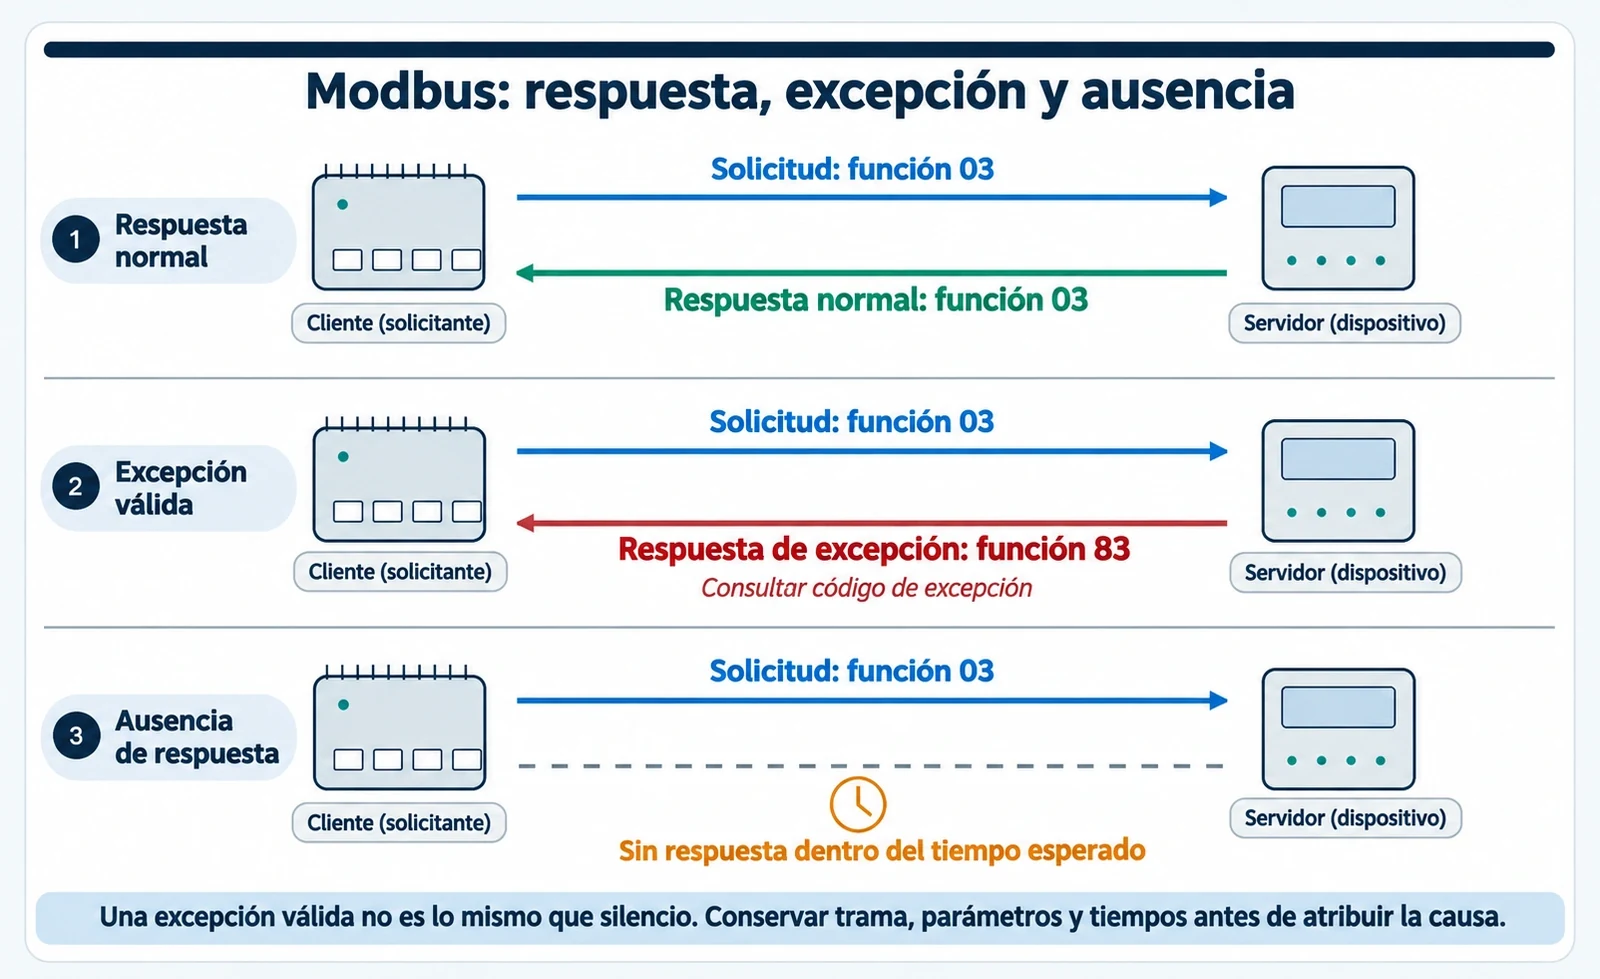
Si ningún nodo responde se revisan primero elementos comunes: fuente, puerto, modo y ajustes del maestro. Si falla uno, se priorizan su dirección, derivación, terminales y parámetros. CRC y errores de formato orientan hacia señal y caracteres; una excepción válida indica que el equipo entendió la petición, pero rechazó una función o dirección. Un mismo timeout del programa requiere investigaciones distintas según haya bytes recibidos o no.
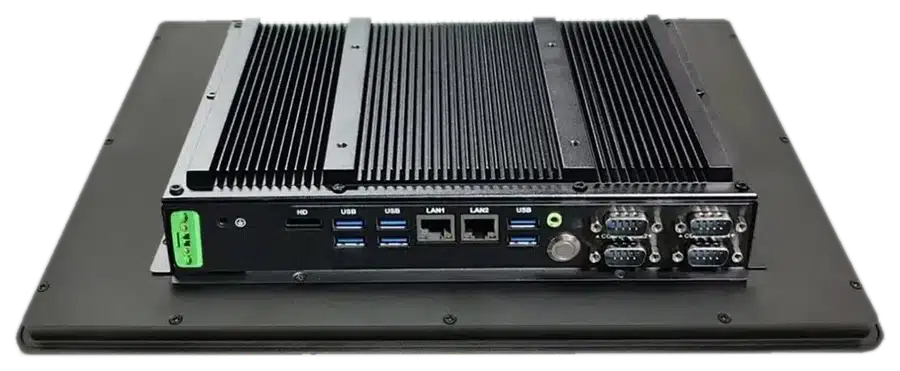
La comprobación final incorpora número real de equipos, cables, carga y temperatura del PC, además de desconexión, recuperación, sustitución y orden de arranque. Para estudiar hardware pueden consultarse PC industriales embebidos y TR101-111A. Modo serie, aislamiento, terminación, controlador y software Modbus se contrastan por separado para la configuración elegida.
Documentación y tema relacionado
- Modbus Serial Line Protocol and Implementation Guide
- Modbus specifications
- CONTEC シリアル通信の基礎知識
- Siemens: ejemplo de instalación RS485
- Interfaces y protocolos de un PC industrial: selección, conexión y diagnóstico
- Guías de conexión y comunicación para PC industriales
- CAN y CAN FD: cableado, temporización de bits y diagnóstico de Bus-Off