
CAN y CAN FD: cableado, temporización de bits y diagnóstico de Bus-Off
Una interfaz CAN que recibe en banco puede acumular errores al instalarse en un vehículo o una máquina. Aunque el valor de velocidad coincida, derivaciones, terminaciones, transceptores y muestreo pueden ser diferentes. Entre ver una trama y utilizar los datos necesarios sin pérdidas hay varias comprobaciones.
Primero se define el papel del PC: observar una red existente, enviar peticiones o participar en el control. Cada función tiene ajustes e impacto distintos. En un vehículo o equipo en funcionamiento se toman como referencia su especificación de comunicaciones y procedimiento de diagnóstico.
Correspondencia entre Classical CAN y CAN FD
El campo de datos de Classical CAN llega a 8 bytes; CAN FD admite hasta 64. FD puede separar velocidad de arbitraje y de la fase de datos mediante la configuración correspondiente. Aumentar esta última no multiplica por el mismo factor la comunicación completa, que conserva arbitraje, control y confirmación.
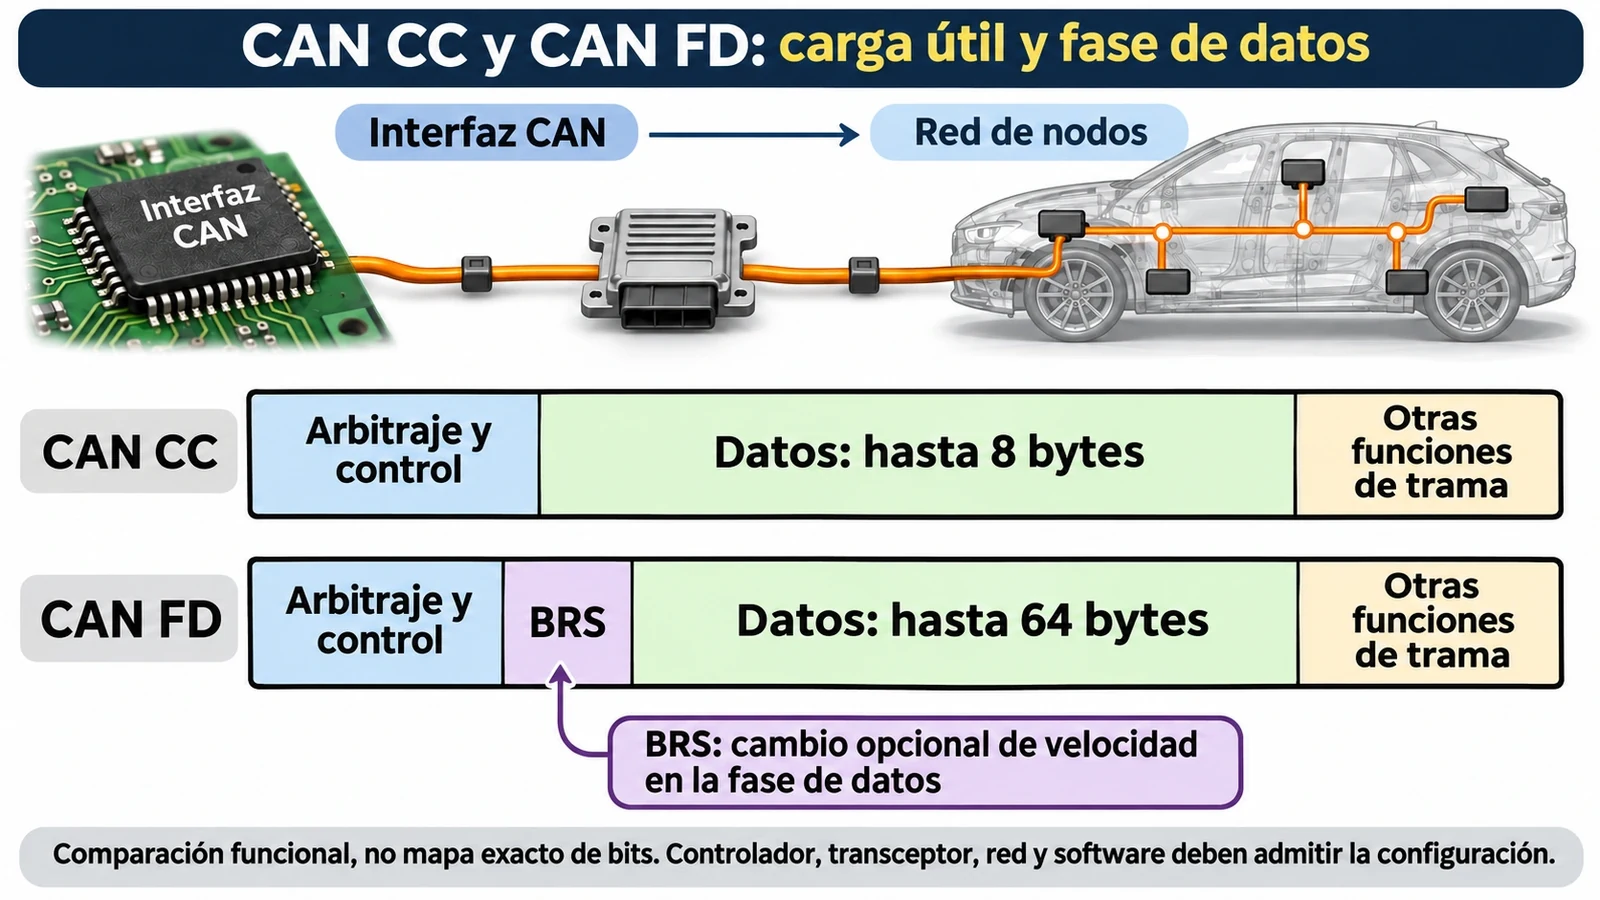
La compatibilidad incluye controlador CAN, transceptor, driver, API y dispositivos. Un hardware FD puede estar utilizado por una aplicación que solo maneja estructuras Classical CAN. También se comprueba la variante ISO o anterior que implementa cada componente y software.
No se presupone que un dispositivo exclusivamente Classical CAN pueda incorporarse a una red con tramas FD. Sin una configuración explícitamente compatible o un comportamiento de tolerancia documentado, puede ser necesario separar segmentos. CANopen, CANopen FD y J1939 añaden requisitos de capa superior; disponer de un puerto CAN o FD no establece su implementación.
Empezar por extremos físicos y derivaciones
En una troncal habitual de CAN de alta velocidad se sitúan terminaciones compatibles con la línea en ambos extremos y se mantienen cortas las derivaciones. Si el PC está en medio, activar su terminación interna puede ser inadecuado. Un cambio de equipo incluye revisar interruptores y resistencias integradas.
Dos terminaciones de 120 Ω dan 60 Ω en paralelo cuando se excluye la influencia del resto del circuito. Una medida continua sin alimentación con ese resultado no demuestra la forma de onda: cable, ramas largas y contactos siguen siendo variables. Valor y arquitectura corresponden a la capa física utilizada, sin mezclar CAN de alta velocidad con otras implementaciones, como CAN de baja velocidad tolerante a fallos.
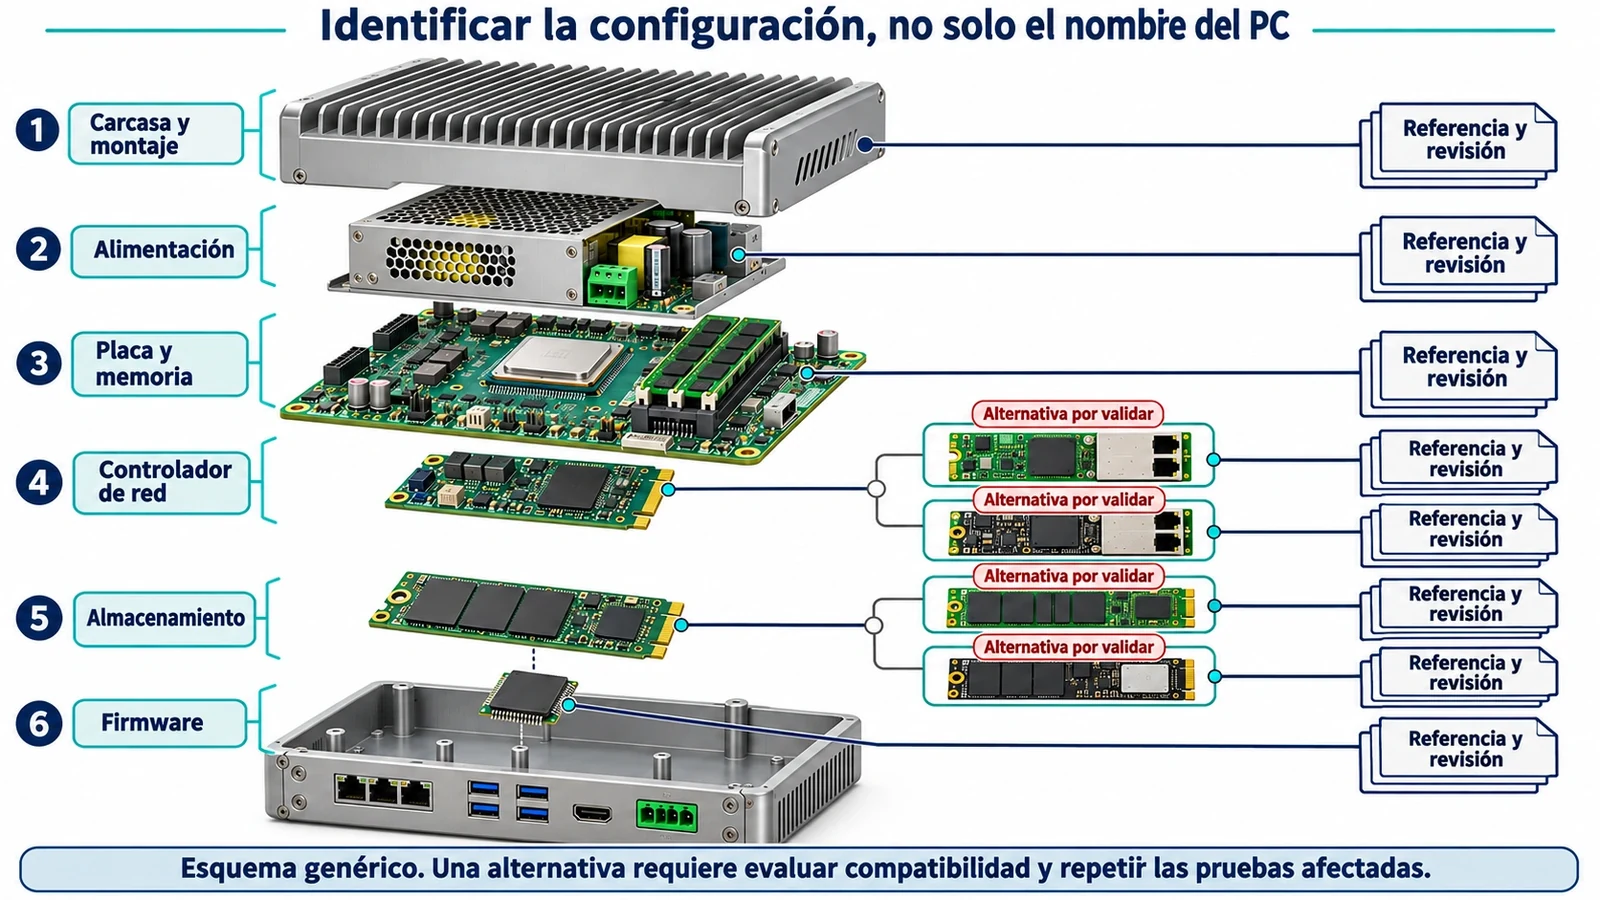
Se vinculan CAN_H, CAN_L, referencia y pantalla con las tablas de terminales. La transmisión diferencial conserva límites de modo común y puede verse afectada por potenciales entre alimentaciones. Referencia, aislamiento y pantalla se deciden con los equipos y el diseño EMC del vehículo o máquina. Unir todo a PE o imponer siempre pantalla a un solo extremo no resuelve cualquier instalación.
Contrastar temporización, además de velocidad
La temporización incluye reloj del controlador, preescalador, segmentos, punto de muestreo y ancho de salto de sincronización. Los participantes deben trabajar con una velocidad nominal compatible y con ajustes que admitan propagación y tolerancias de reloj. Coincidir en bit/s no permite copiar los mismos registros a cualquier controlador.
En FD se examinan por separado arbitraje y datos. A 2 Mbit/s un bit ocupa 500 ns; a 5 Mbit/s, 200 ns. Cable, retardo de transceptor, derivaciones y conectores tienen más peso relativo en la fase rápida. El cálculo no convierte una de esas velocidades en recomendación universal: se vuelve a las condiciones admitidas de la red. La compensación de retardo de transmisión depende de la implementación.
También se distingue qué significa «enviado». Entrar en la cola, ver eco local, recibir confirmación en el bus y ser procesado por la aplicación remota son hechos diferentes. Un analizador en listen-only no aporta la confirmación normal; una prueba cuyo único compañero es ese analizador difiere de la red operativa.
Separar error de bus y pérdida en el PC
El controlador gestiona errores de transmisión y recepción, con estados como error-active, error-passive y Bus-Off. Contadores y cambios de estado se registran con tiempo para investigar línea, terminación, temporización y confirmaciones. Bus-Off es distinto de una aplicación que deja de actualizar un valor.
En una implementación Linux con SocketCAN, una lectura como ip -details -statistics link show can0 permite consultar estados y estadísticas que publique el driver. Nombre e indicadores dependen del equipo. Si aumentan overruns, no basta para atribuirlo a interrupciones de CPU: se localiza la pérdida entre FIFO del controlador, driver, colas del núcleo, socket y aplicación.
La aplicación puede aprovechar secuencias o marcas de tiempo cuando el protocolo del dispositivo las defina. Se revisan filtros, identificadores estándar y extendidos, longitud, buffers y escritura del registro. Un contador de secuencia no es un campo universal que se pueda suponer en cualquier mensaje CAN.
El identificador CAN no es una dirección universal de nodo. Un equipo puede transmitir varios identificadores. Formato estándar o extendido y correspondencia entre mensaje y señal se toman de la definición del dispositivo.
Con 64 bytes FD a 2 Mbit/s, los 512 bits de carga útil ocupan por sí solos 256 µs. Quedan fuera arbitraje, control, CRC e inserción de bits; no es la duración completa de trama ni la respuesta de la aplicación. La estimación utiliza los mensajes y frecuencias que realmente tendrá la red.
Recuperar sin ocultar la causa
La política de salida de Bus-Off debe corresponder al controlador, driver y aplicación. Una opción de reinicio automático no justifica reinsertar el nodo a intervalos breves sin resolver cableado o temporización. Al recuperar tráfico se define además el tratamiento de órdenes antiguas, reintentos y reanudación de máquina.
La ocupación no depende solo de bytes útiles. Formato, inserción de bits, arbitraje, retransmisiones y prioridades cambian el tiempo de acceso. Si aumenta tráfico prioritario, puede variar la llegada de mensajes menos prioritarios. Se evalúan por separado carga media y peor latencia relevante, mientras el PC también registra datos y ejecuta el resto de tareas.
Como ejemplo de diagnóstico, un aumento de errores después de añadir un equipo lleva a comparar su terminación, rama y temporización. Si los errores de bus no crecen pero sí las pérdidas del PC, se priorizan colas y carga de la aplicación. El ejemplo explica el método; no representa una medición Geshem.
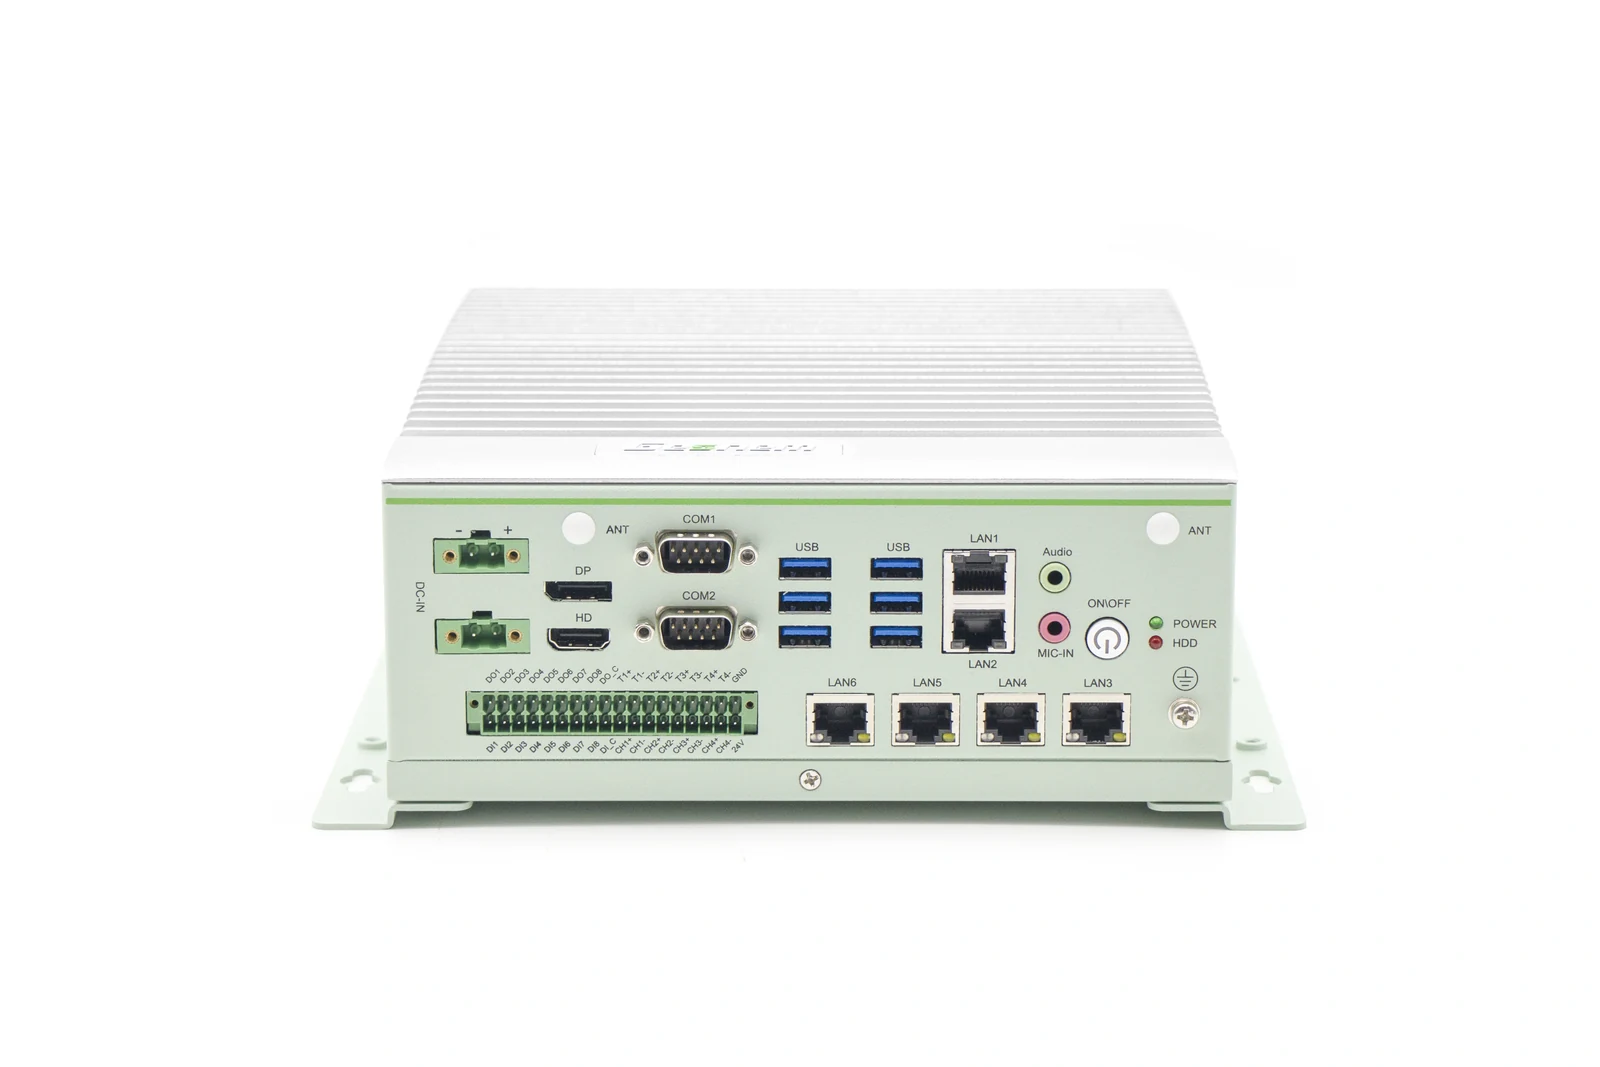
Las categorías PC industriales embebidos y PC industriales para rack sirven para estudiar la plataforma. Tarjeta CAN, aislamiento, FD, sistema, API y protocolo superior se contrastan para la configuración concreta.
Documentación y temas relacionados
- CAN in Automation: CAN protocols
- Linux: SocketCAN
- CONTEC: CAN通信設定
- Interfaces y protocolos de un PC industrial: selección, conexión y diagnóstico
- RS-232, RS-422, RS-485 y Modbus RTU: cableado, terminación y diagnóstico
- Guías de conexión y comunicación para PC industriales
- CANopen y J1939: funciones del PC industrial, definición de datos y recuperación