
PC para visión artificial: separar red, PoE, proceso y almacenamiento
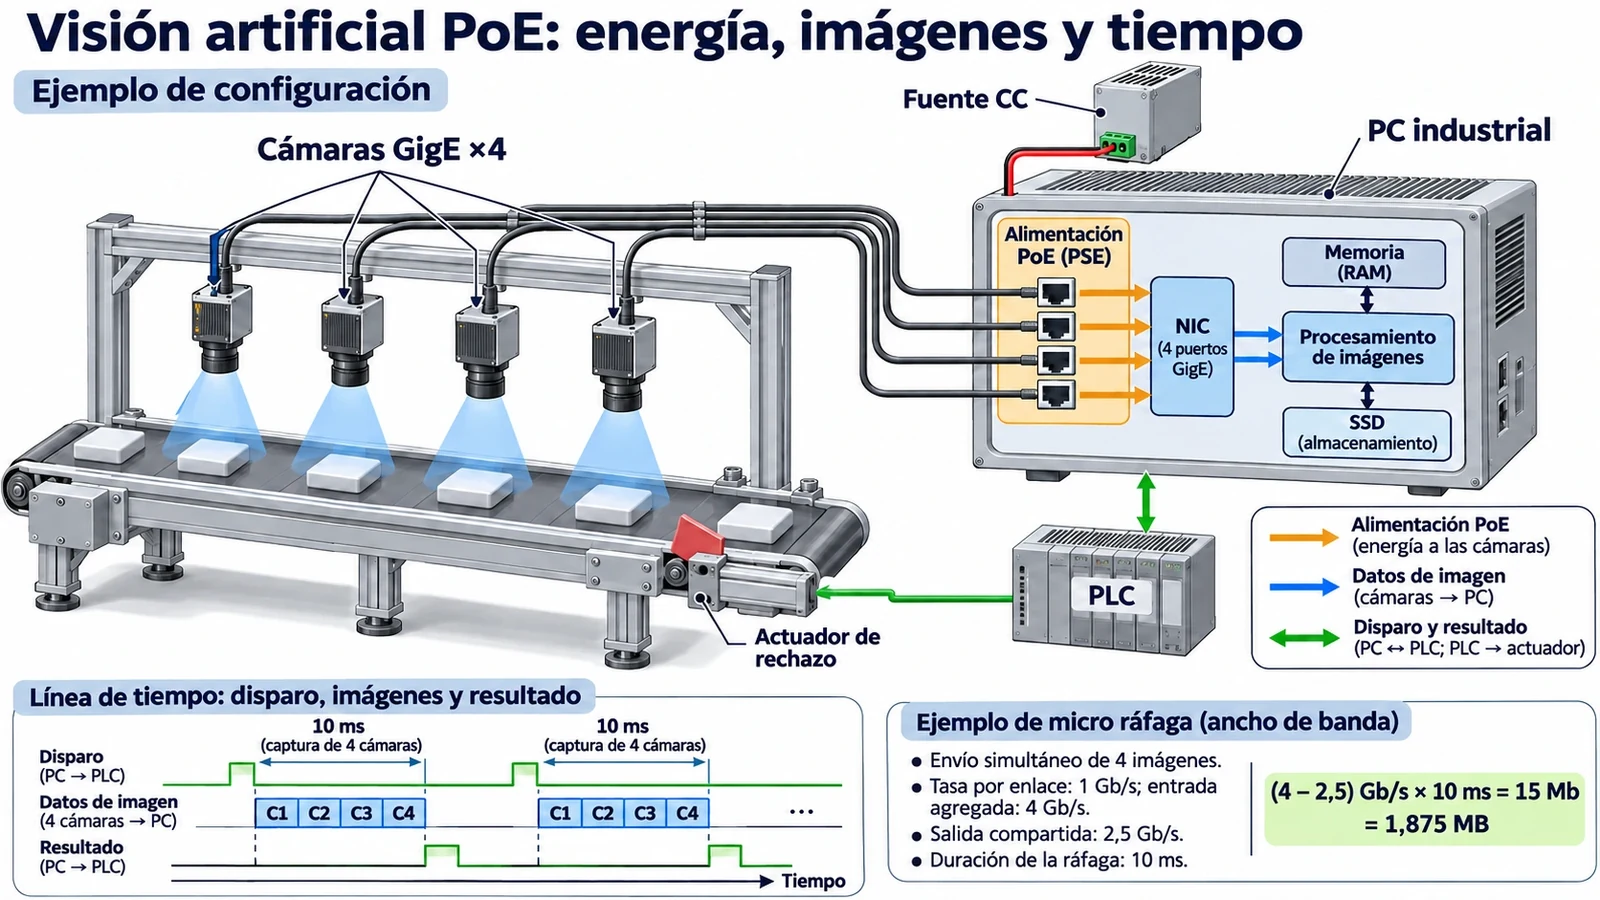
El número de cámaras no basta para seleccionar el PC. Desde la captura hasta la decisión y el archivo existen límites distintos de red, energía, cálculo y almacenamiento. El margen de uno no compensa el déficit de otro. La especificación empieza por la pieza: defecto mínimo visible, campo de visión, velocidad de avance, vistas necesarias y punto en el que todavía puede rechazarse. De ahí salen la exposición, la frecuencia y el plazo del resultado; elegir primero el procesador invierte el orden del diseño.
De la imagen válida al presupuesto de datos
Una iluminación insuficiente puede obligar a prolongar la exposición y producir desenfoque de movimiento. Ese defecto no se corrige con una CPU más rápida. En varias vistas también debe definirse qué imágenes pertenecen a cada pieza y cómo cambia esa asociación después de un reinicio de cámara. El identificador de disparo, la sesión de conexión y el estado de integridad deben acompañar al resultado hasta el PLC.
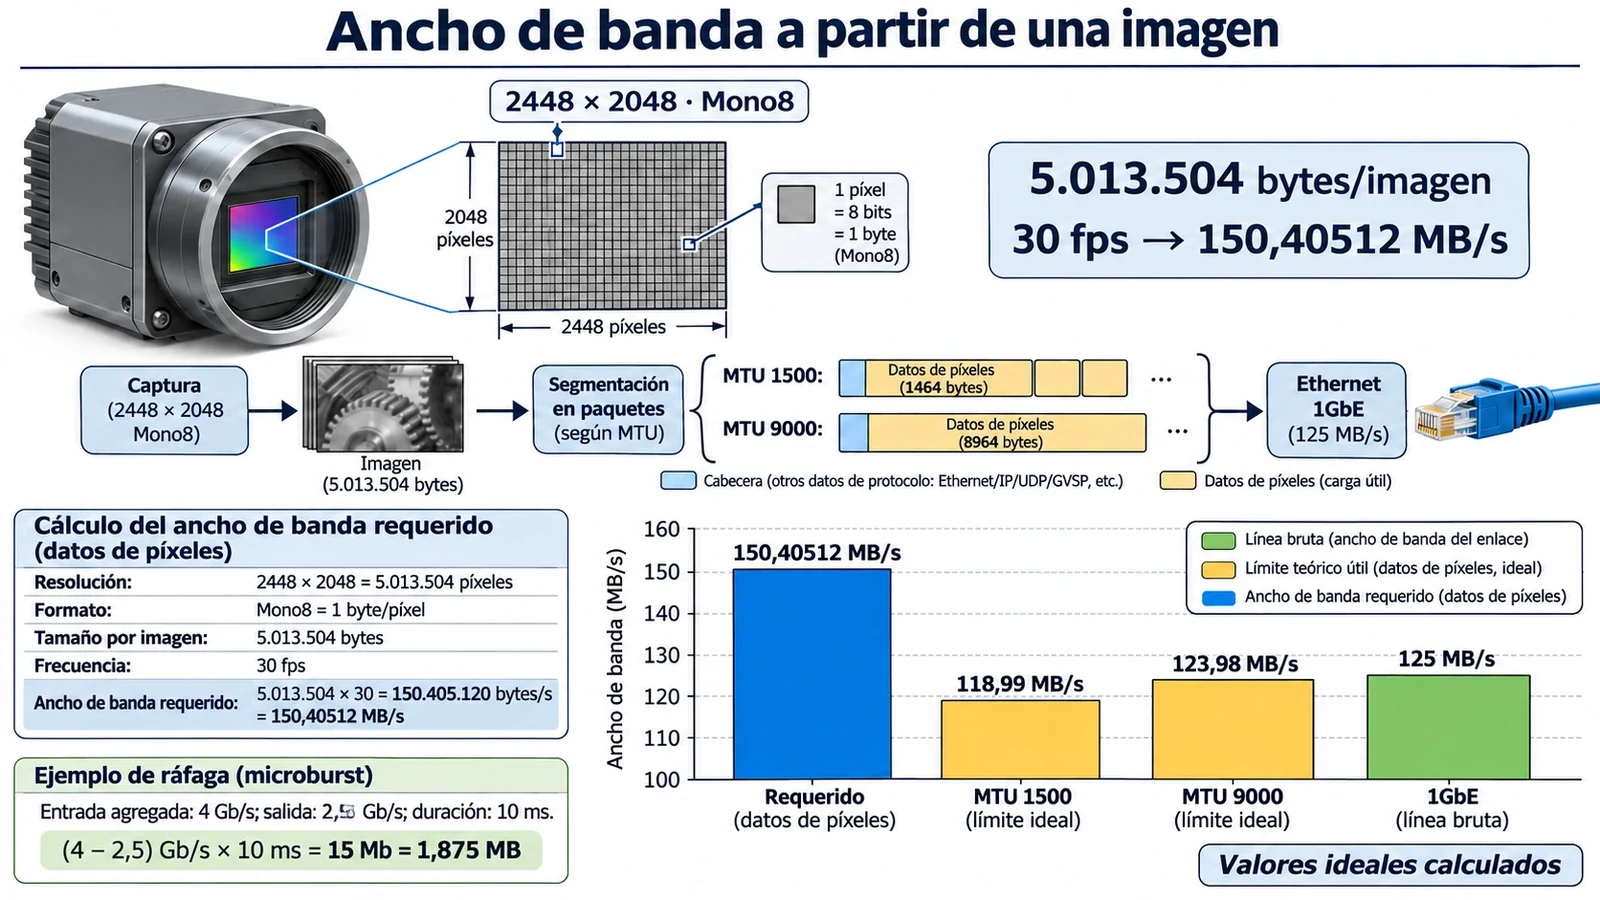
El tráfico se estima con resolución, formato transmitido y frecuencia, añadiendo disparos, ráfagas y reenvíos. Una imagen Mono8 de 2448 × 2048 contiene 5.013.504 bytes; a 30 fps exige 150,40512 MB/s de píxeles y ya supera los 125 MB/s físicos de 1GbE. Aumentar la memoria o activar tramas jumbo no elimina ese déficit sostenido. Hay que acordar menos datos, otra interfaz o una arquitectura distinta y volver a comprobar que se conserva la información requerida por la inspección.
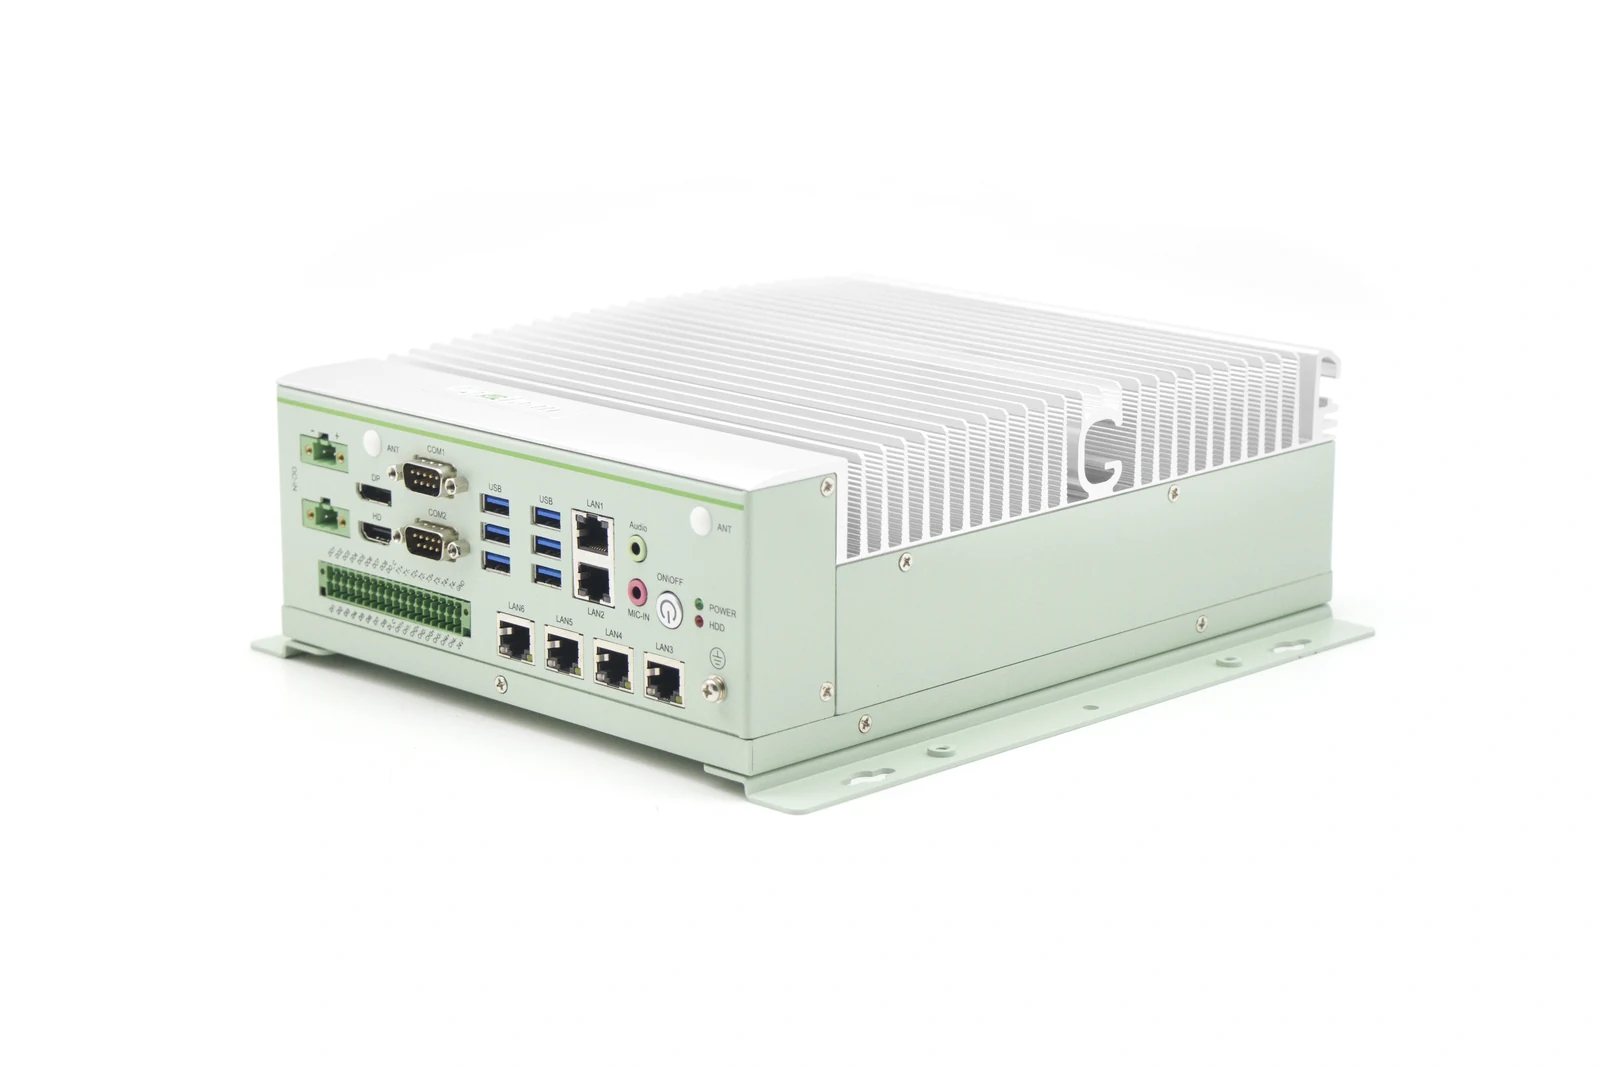
El recorrido interno merece la misma atención que los conectores. Varias LAN pueden compartir PCIe, interrupciones o recursos de recepción; cuatro RJ45 no demuestran cuatro rutas independientes hasta la memoria. Una prueba útil añade cámaras de una en una, conserva una base con paquetes estándar y después activa los parámetros finales. Si el fallo aparece al guardar imágenes o al ejecutar el algoritmo, ese cambio orienta la investigación sin convertirlo todavía en una causa demostrada.
Potencia por puerto y potencia del sistema
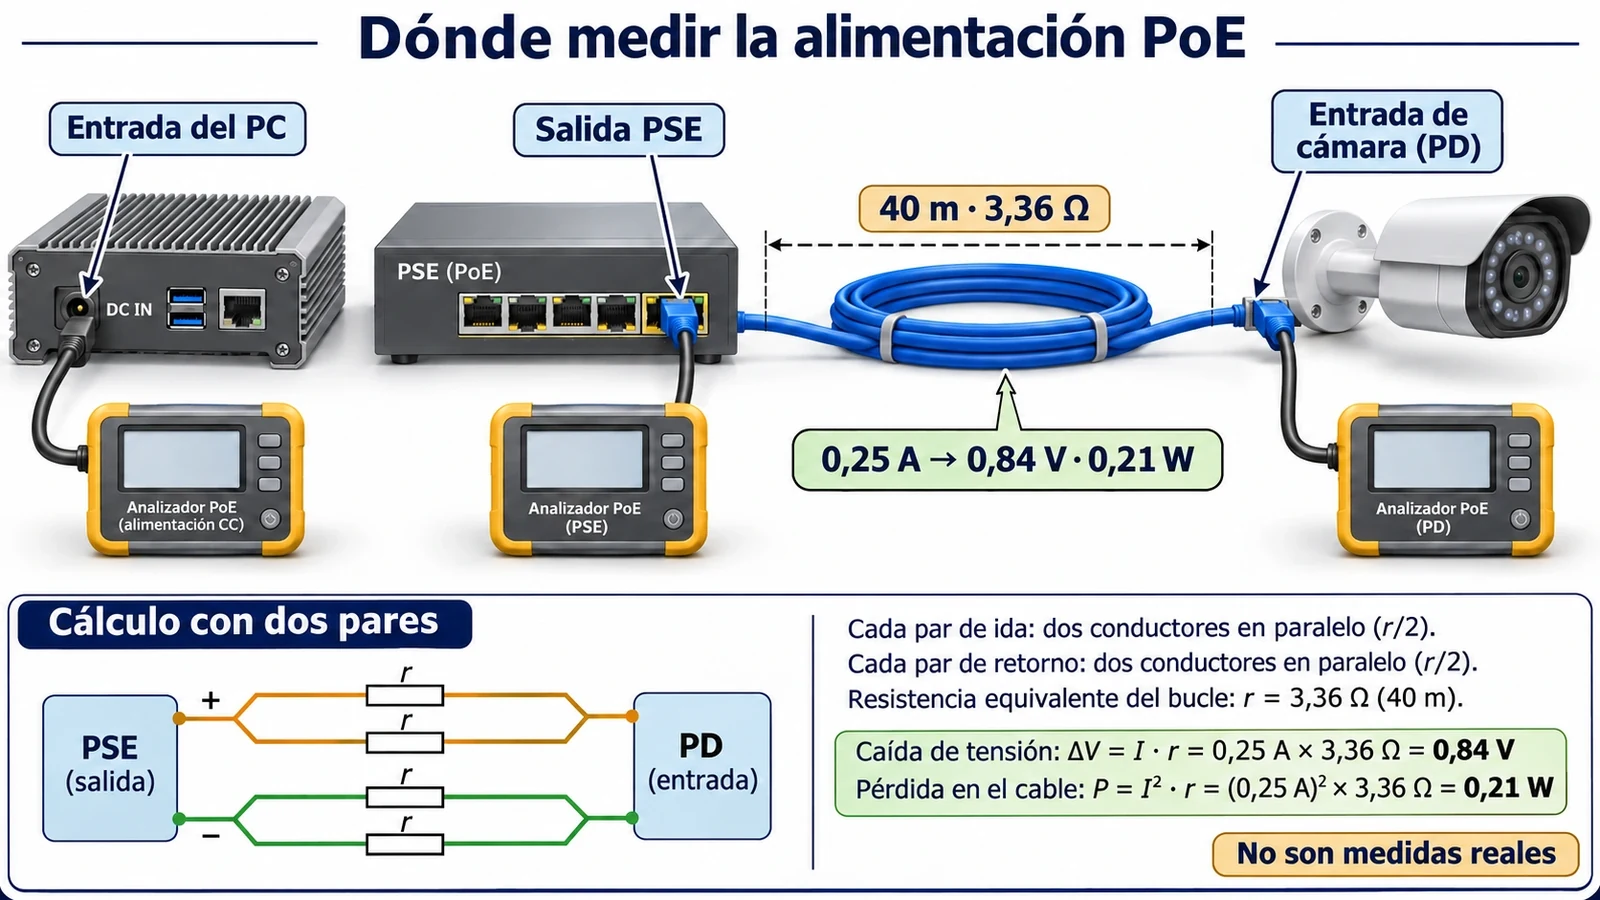
PoE requiere comprobar cada puerto y el presupuesto total. La documentación de PC-GS6277A indica hasta 40 W totales para LAN3–6: multiplicar cuatro conectores por una potencia individual no demuestra la capacidad del conjunto. Se comparan consumo estable, reserva de clase, arranque simultáneo y comportamiento de iluminación o calefacción cuando existan. El presupuesto debe seguir disponible con la tensión y temperatura de trabajo acordadas.
Entrada de CC del PC, salida del PSE y entrada del PD son límites de medida distintos. La caída del cable reduce lo que recibe la cámara, mientras que las pérdidas de conversión afectan al calor del PC. Un reinicio observado en un cable largo se investiga correlacionando tensión bajo carga, estado PSE y enlace; no se atribuye automáticamente a la red de datos. El ejemplo de la figura explica el circuito, sin prescribir una resistencia para cualquier cable ni sustituir una medida adecuada de PoE.
Sincronizar la exposición y entregar a tiempo
CPU y GPU se miden con preproceso, transferencias, inferencia y posproceso. El tiempo de un modelo aislado no demuestra cumplir el ciclo: interesa el tiempo desde el disparo hasta una decisión utilizable por el PLC. También se observa si la cola aumenta con cada grupo de imágenes; una latencia aceptable al empezar puede ocultar que el proceso no sostiene el ritmo de entrada.
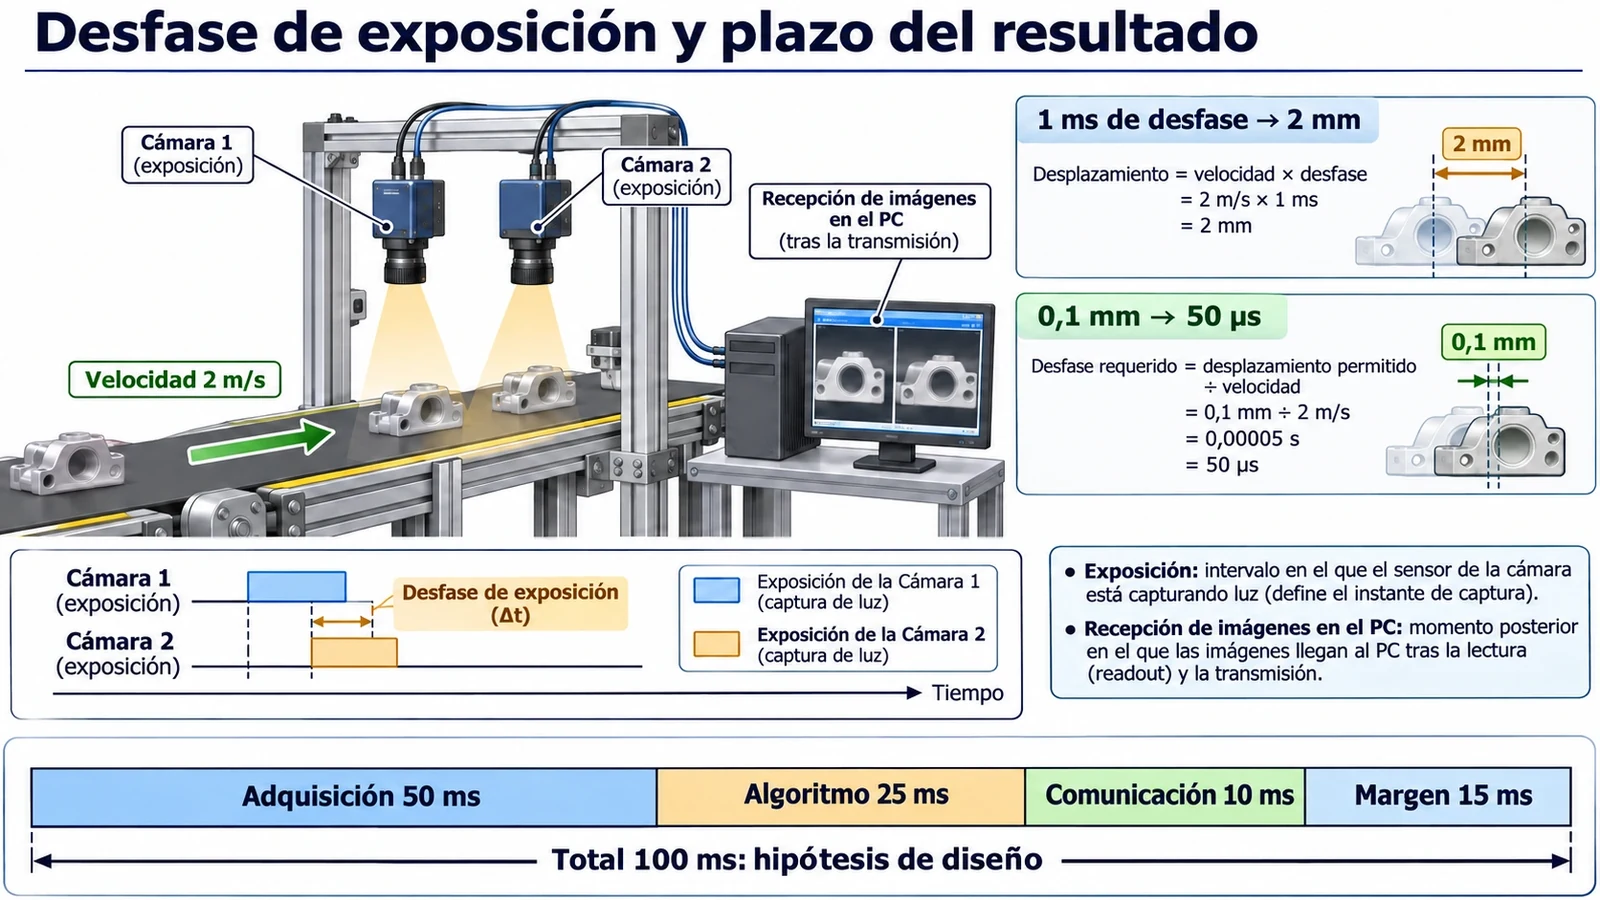
El desfase de exposición y el plazo de resultado son problemas diferentes. A 2 m/s, 1 ms representa 2 mm de desplazamiento; admitir 0,1 mm deja 50 μs para esa diferencia temporal, antes de otras fuentes de error. La llegada simultánea de callbacks no demuestra que las cámaras expusieran a la vez. Del mismo modo, una imagen recuperada por reenvío puede estar completa y llegar demasiado tarde. Los ajustes de búfer y timeout se evalúan junto con el plazo y la identidad de pieza, sin completar una vista ausente con la pieza siguiente.
Guardado continuo y pausas del SSD
La capacidad se estima con MB/s reales, horas de operación y retención, revisando espacio utilizable, escritura y vida del medio. Cuatro cámaras del ejemplo a 20 fps generan 401,08032 MB/s; guardar todos los originales durante una hora ronda 1,443889 TB. Conservar solo defectos reduce el promedio, pero una racha de defectos o el modo de depuración puede volver a exigir el caudal completo.
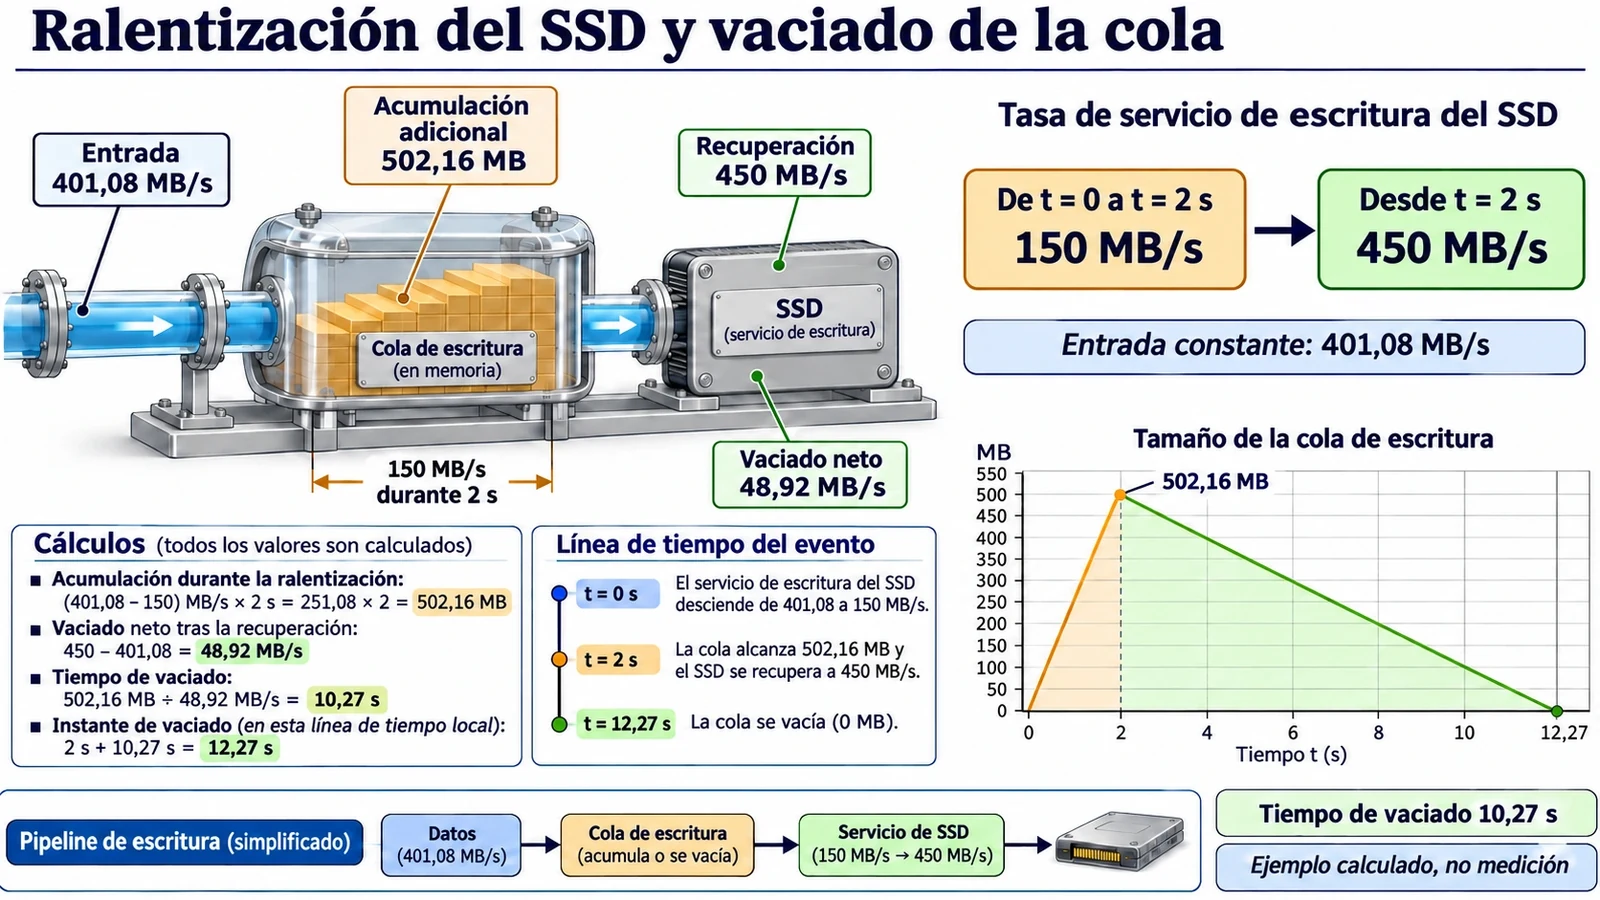
La velocidad pico del SSD no describe una pausa después de agotar caché, con poco espacio o a temperatura elevada. Con entrada de 401,08 MB/s y servicio de 150 MB/s durante 2 s se añaden 502,16 MB a la cola. Recuperar 450 MB/s deja solo 48,92 MB/s de vaciado neto: hacen falta unos 10,27 s adicionales. El búfer debe alojar ese exceso y las imágenes que ya estaban pendientes. Si el proceso exige persistencia antes de confirmar el resultado, el disco forma parte del plazo de inspección; si el guardado es asíncrono, deben documentarse sus pérdidas y su recuperación.
Puesta en marcha y recuperación
La puesta en marcha fija serie de cámara, puerto físico, interfaz del sistema, dirección y vista. Se releen exposición, ROI, disparo, paquete y retardos después de arrancar. El PLC recibe Ready cuando las cámaras están identificadas, configuradas y con recursos de adquisición preparados; abrir una conexión no basta. Tras perder una cámara se cierran los grupos afectados y se inicia una sesión nueva, evitando que una imagen antigua complete una pieza nueva.
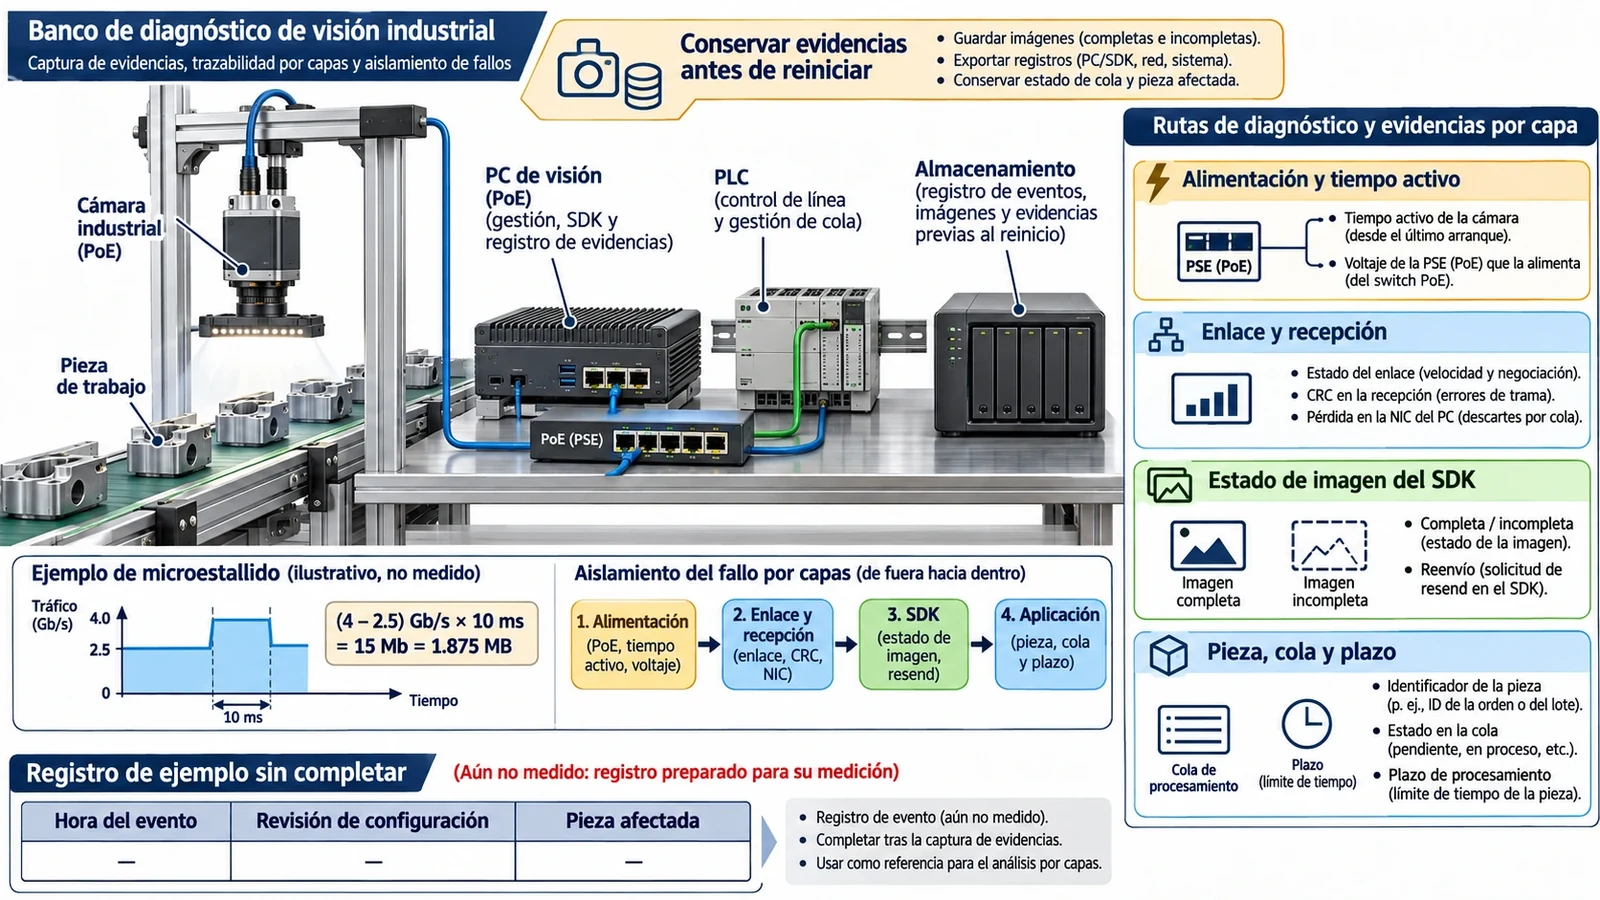
Se ensayan desconexión, reconexión, alimentación de cámara, disco casi lleno y temperatura con óptica, cables, software y piezas reales. El registro relaciona alimentación/enlace, CRC y descartes, estado del SDK, cola de escritura, identidad de pieza y plazo del PLC sobre una referencia temporal comprensible. Un contador de reenvíos o CPU global no describe por sí solo la causa. Conservar configuración y evidencias antes de reiniciar permite repetir el ensayo y comprobar que la recuperación funciona en la arquitectura final. En otros candidatos, como PC-GS6177B, no se presume PoE integrado sin especificación.
Para revisar configuraciones candidatas, consultar PC-GS6277A, PC-GS6177B. Las funciones publicadas se contrastan con la configuración pedida.